Tête panoramique pour mon EOS40D
octobre 2014
Un de mes plus gros projet et d'ailleurs le plus complexe en electronique /mécanique aboutissant sur un outil opérationnel.
Depuis un bon moment je veux faire une tête panoramique, mais qu'est-ce que c'est !
C'est une base motorisée sur laquelle est fixé un appareil photo, la base tourne et déclenche l'appareil pour prendre des photos successives à des angles différents.
Ensuite, Electroniquement on monte toutes les photos pour en faire un panorama.
Celà se compose de plusieurs parties :
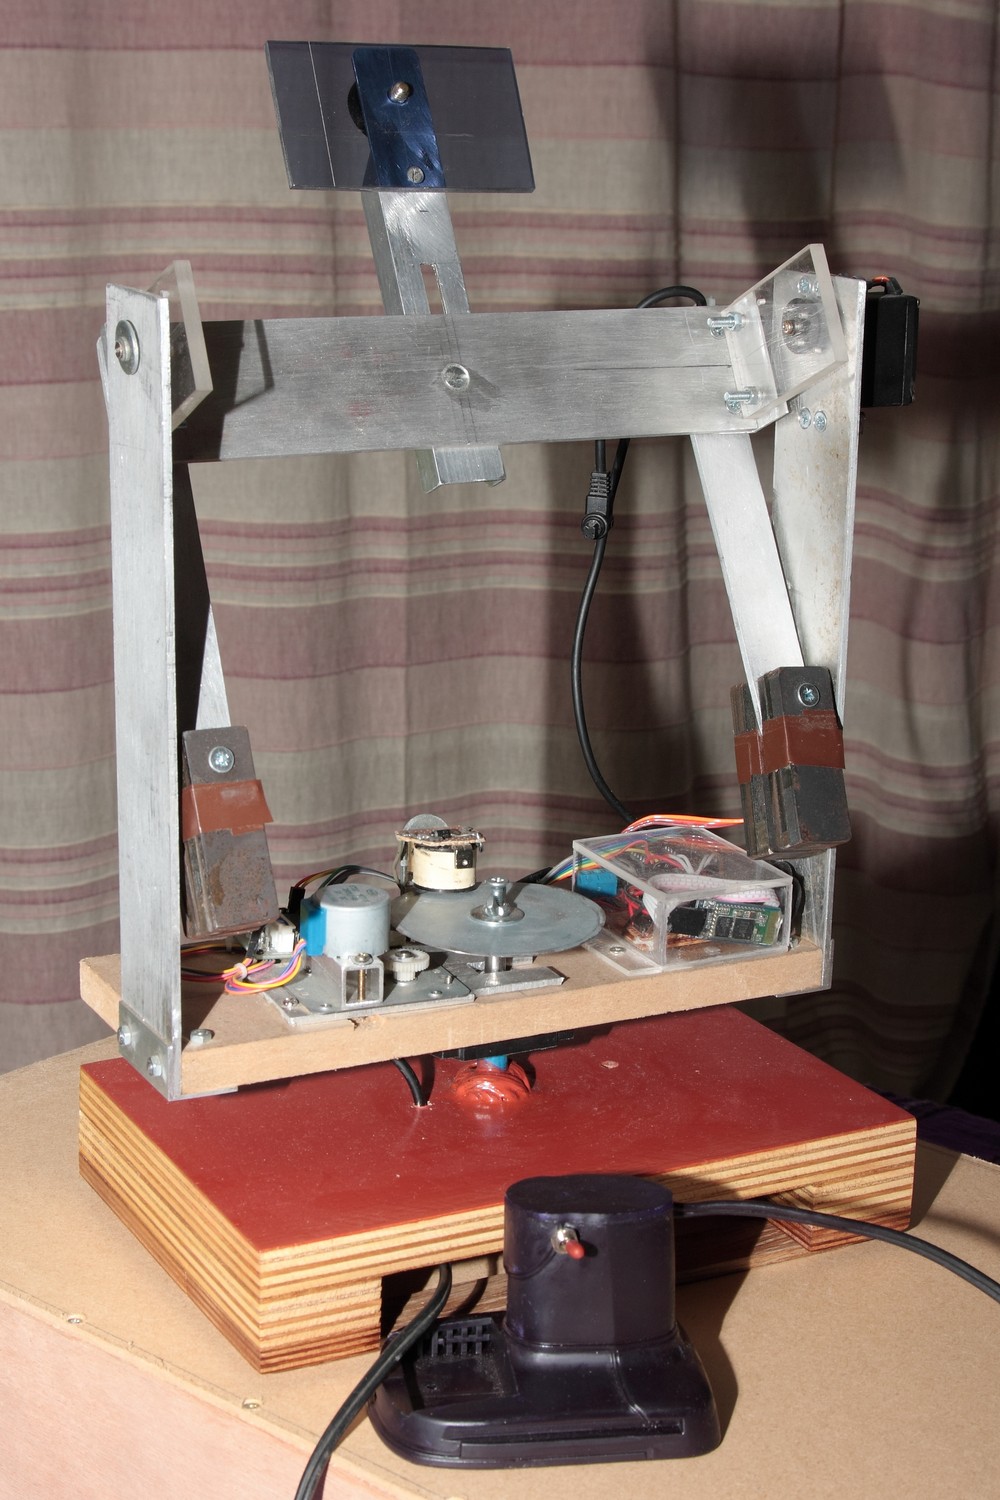
- la base est la partie fixe, elle contient un axe (issu d'un moteur récupéré sur un taille bordure) et le transformateur d'alimentation.
- le support rotatif tourne autour de l'axe précédent et supporté par 2 roulements à bille.
- la partie haute tourne autour d'un axe perpendiculaire à l'axe précédent et supporte l'appareil photo.
LA BASE
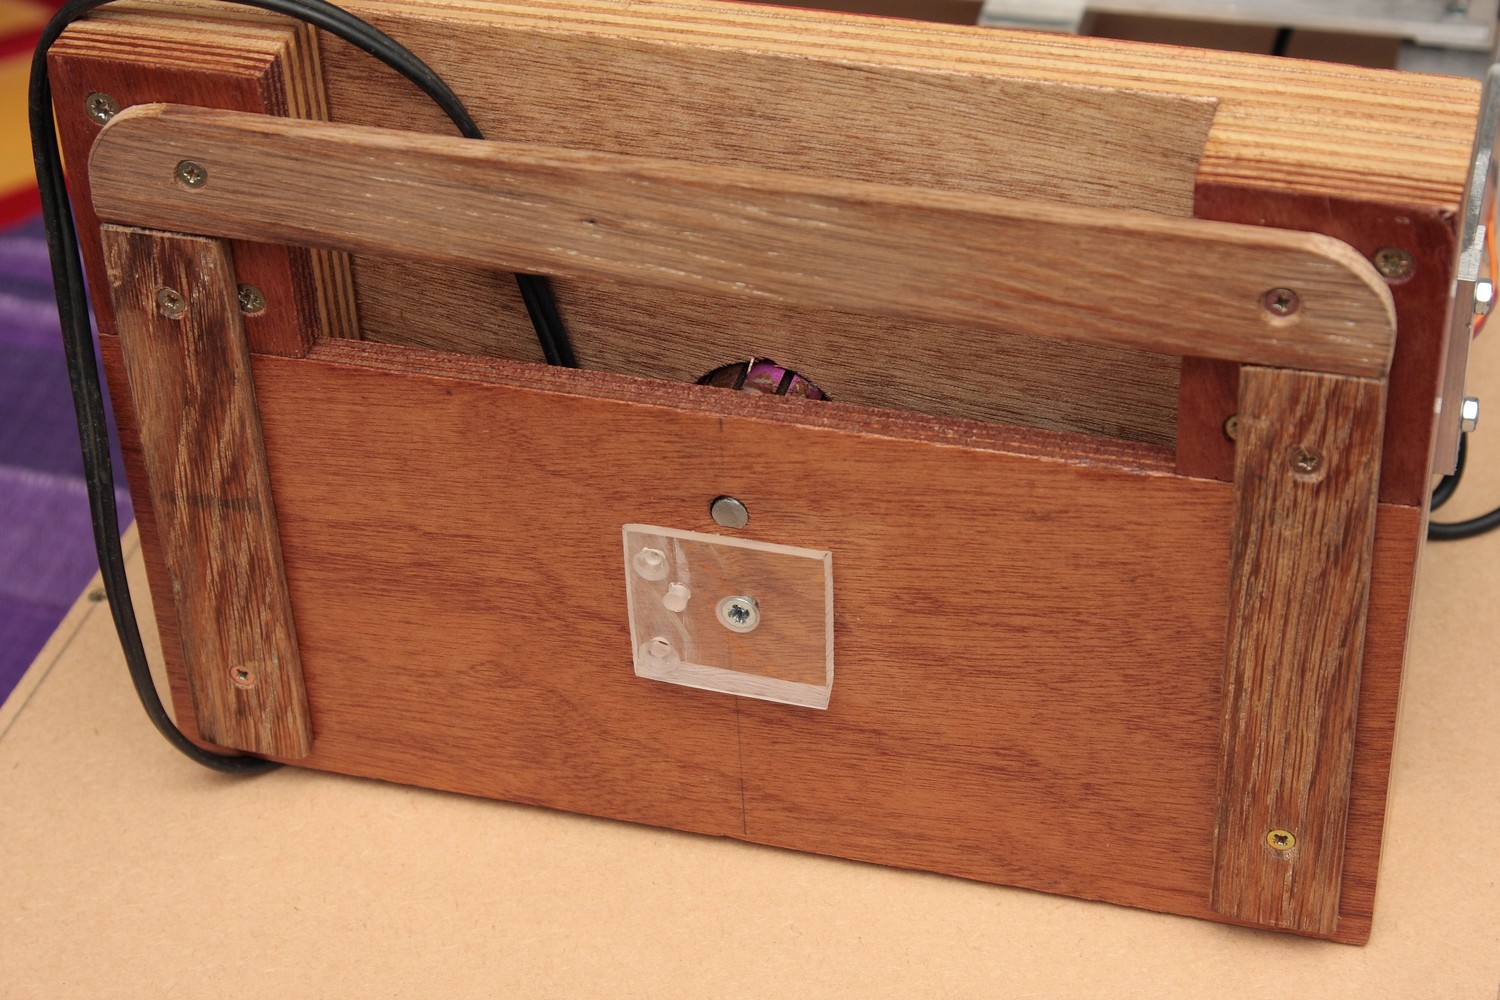
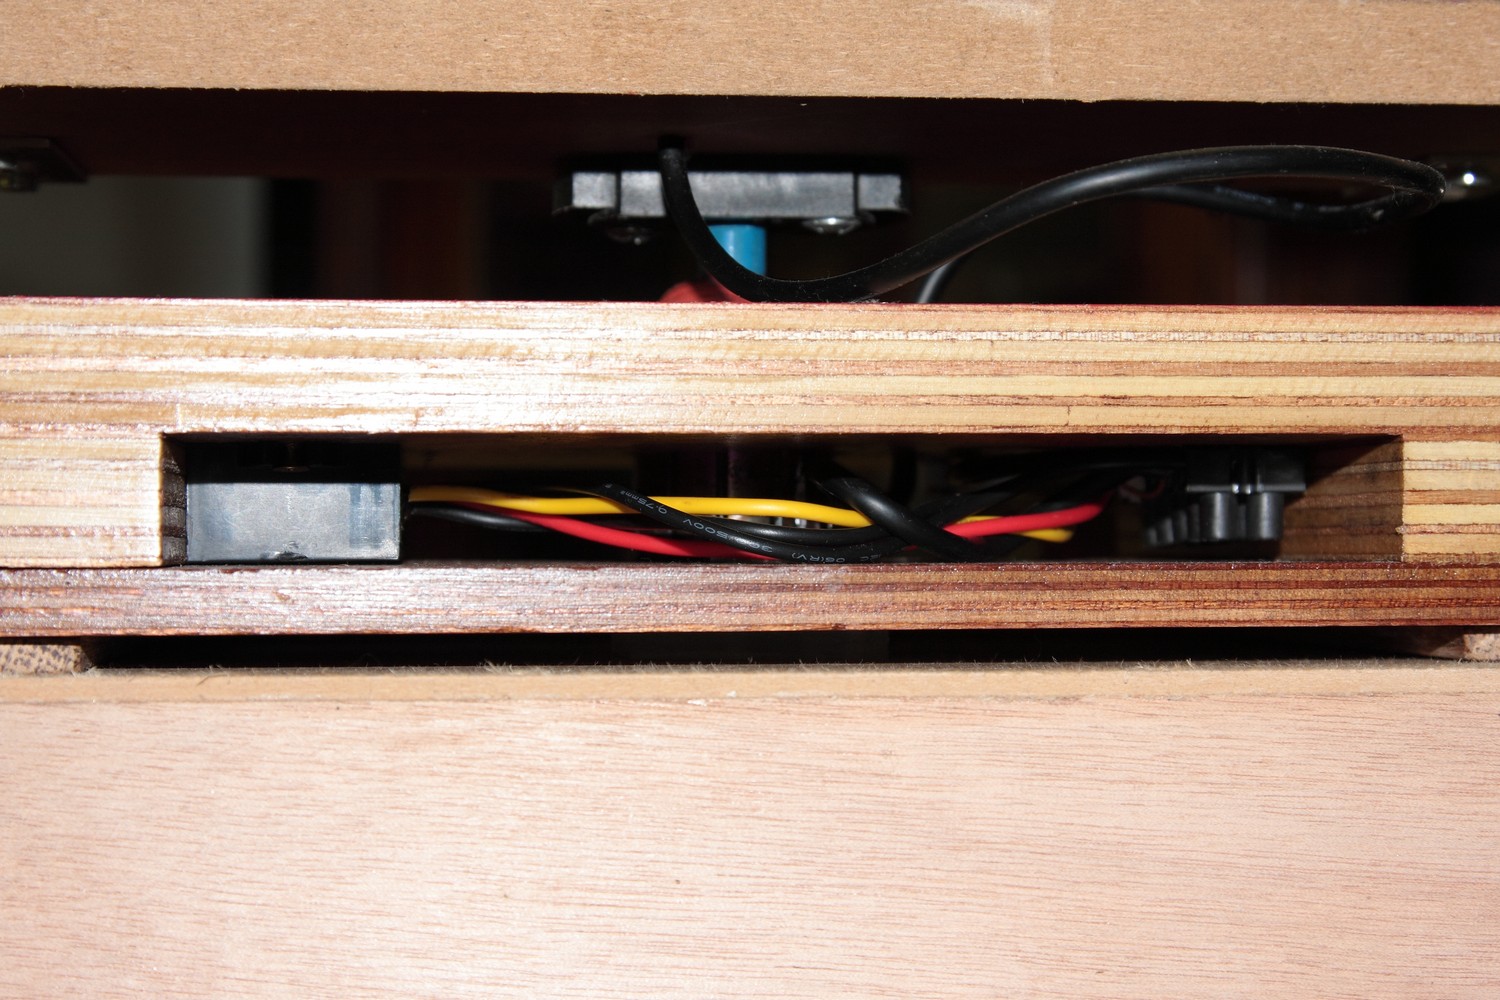
La base est constitutée de plusieurs planche de contraplaqué pour bien maintenir l'axe central et possède également une partie en plexi taillée de manière à se fixer sur mon trépied (le petit contour en bois permet de poser la base sur une table sans se soucier de la fixation en plexi qui dépasserait autrement.
Elle contient le transformateur qui transforme le courant venant de la batterie (ici une batterie de perceuse 14.4v) en 5v.
Le cable qui part de la base alimente le reste avec du 14.4v pour l'électroaimant et 5v pour l'electronique et les moteurs.
Elle contient le transformateur qui transforme le courant venant de la batterie (ici une batterie de perceuse 14.4v) en 5v.
Le cable qui part de la base alimente le reste avec du 14.4v pour l'électroaimant et 5v pour l'electronique et les moteurs.
LE SUPPORT ROTATIF
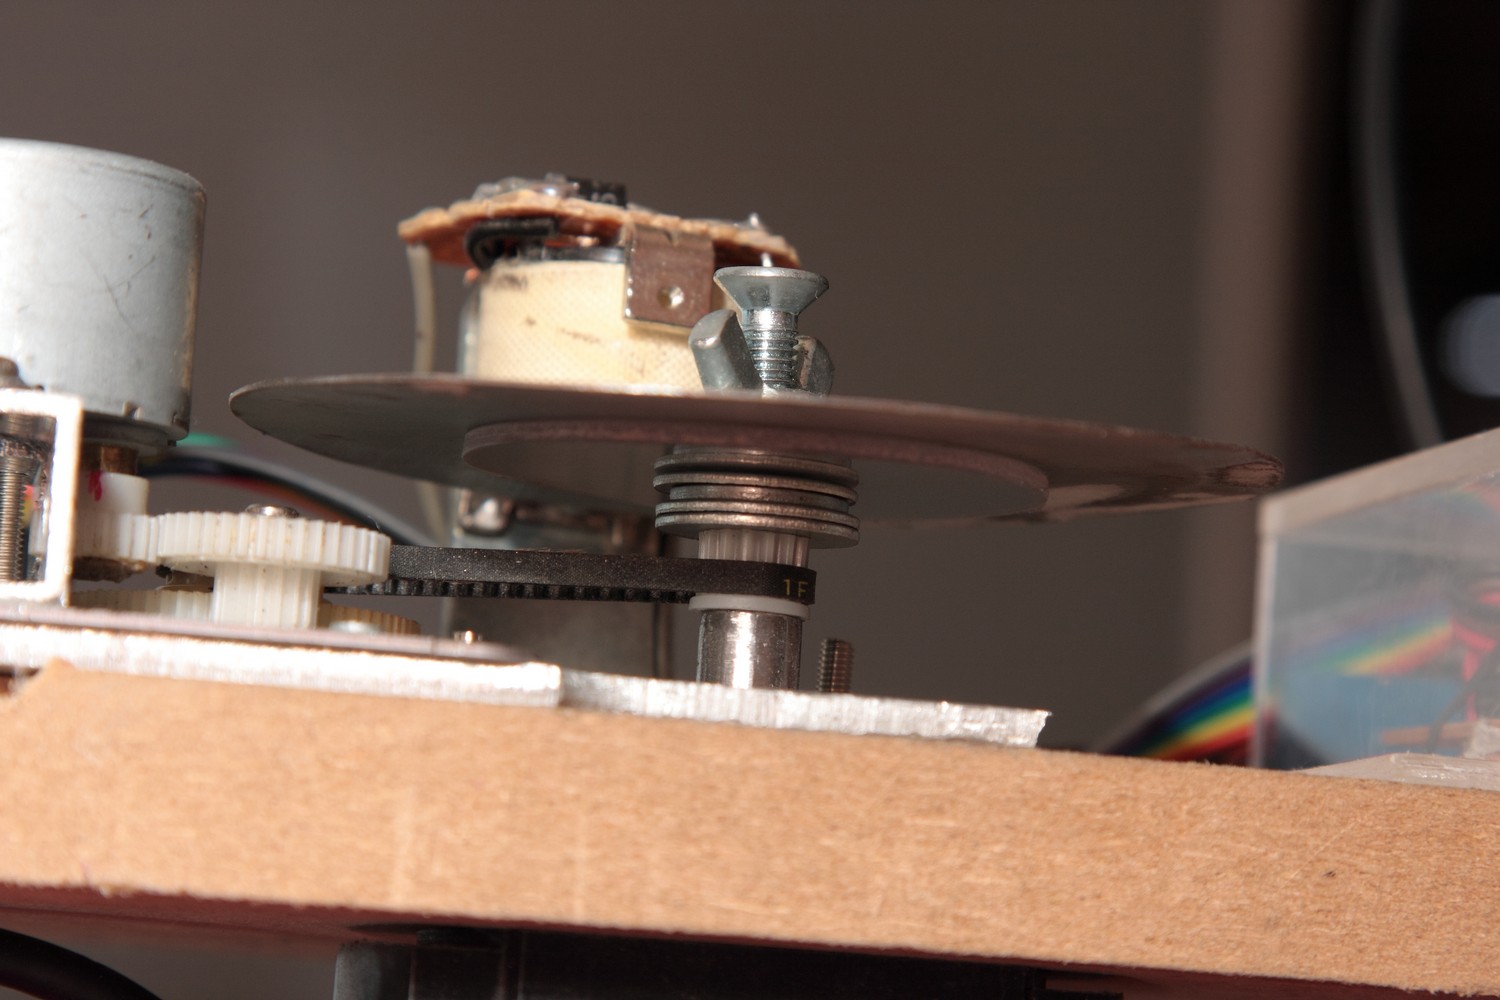
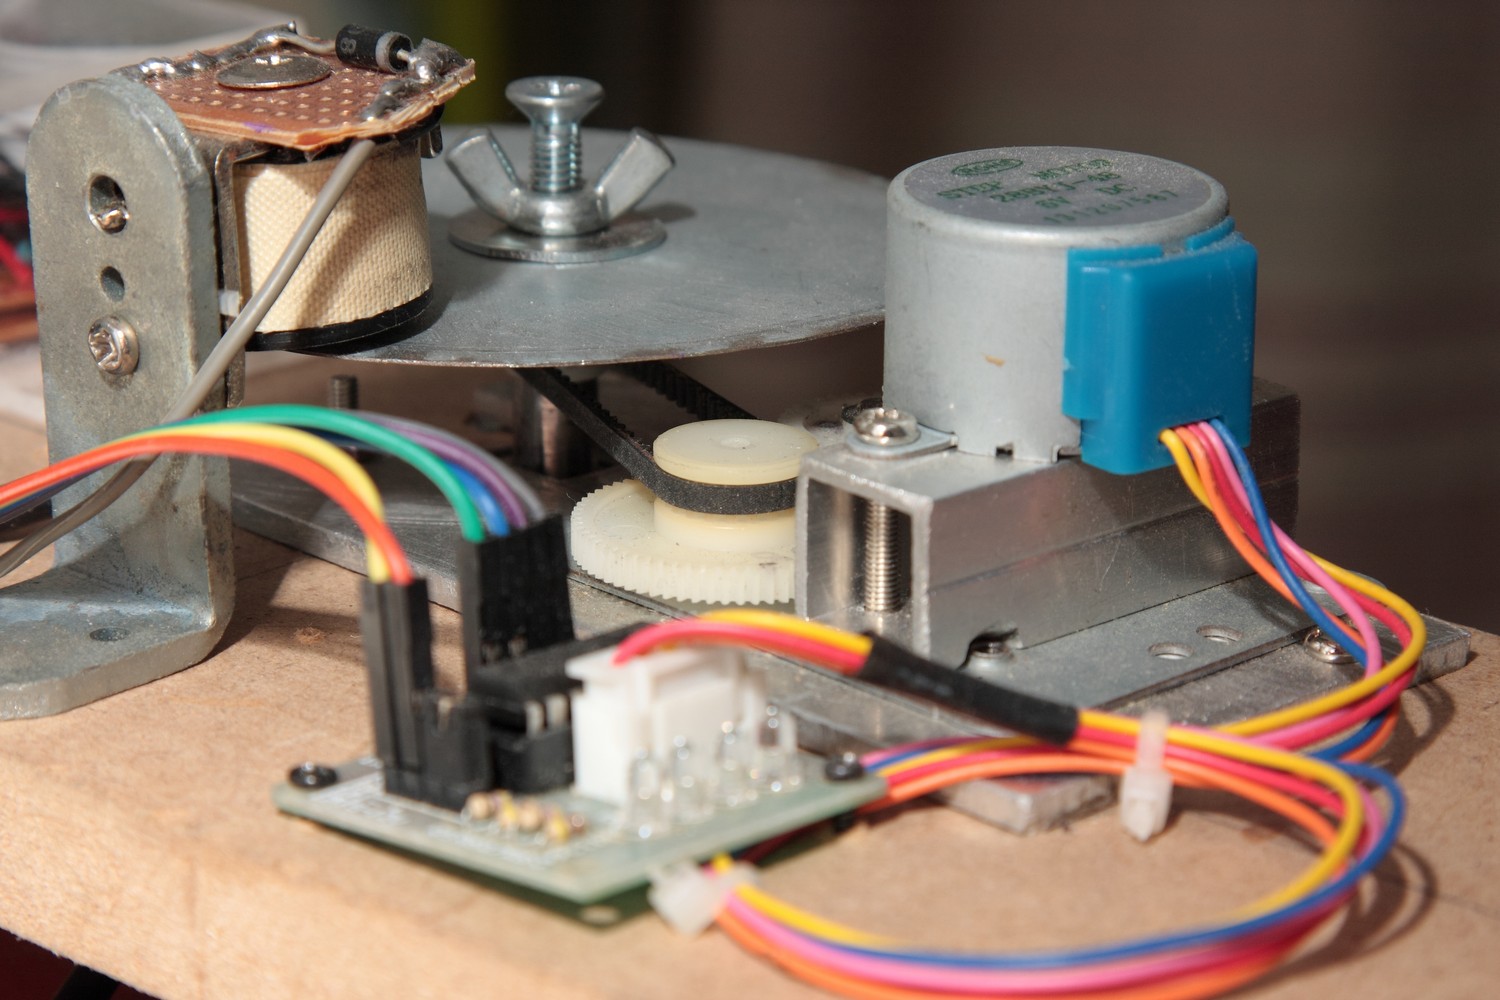
Le support rotatif est fixé sur des roulements à bille pour tourner autour de l'axe.
Sur l'axe est fixé un engrenage entrainé par une courroie et un système d'engrenages pour augmenter un peu le couple...
La vis papillon sur le dessus de l'axe permet de facilement desserrer cet engrenage, débrayant le moteur pour éviter la casse pendant le transport.
Sur l'axe est fixé un engrenage entrainé par une courroie et un système d'engrenages pour augmenter un peu le couple...
La vis papillon sur le dessus de l'axe permet de facilement desserrer cet engrenage, débrayant le moteur pour éviter la casse pendant le transport.
Le moteur pas à pas (stepper) est entrainé par un driver (partie avec tous les fils) qui recoit des ordres TTL et les transmet au moteur.
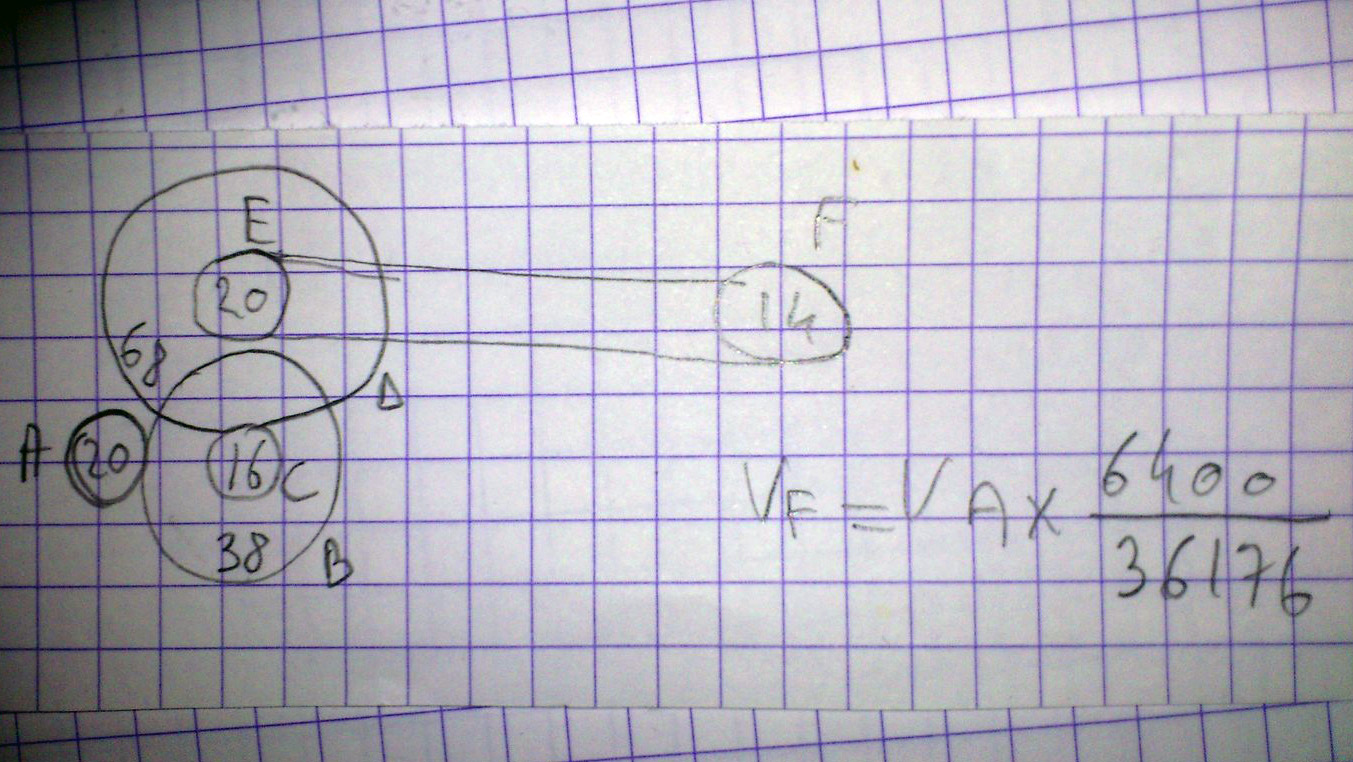
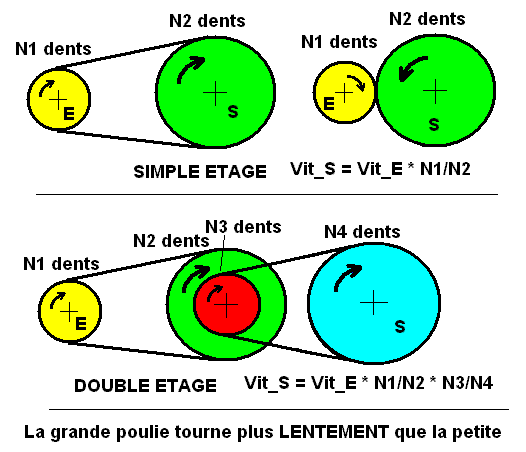
Le schéma décompose le système d'engrenage pour déterminer le rapport entre la rotation du moteur et la rotation finale sur l'axe.
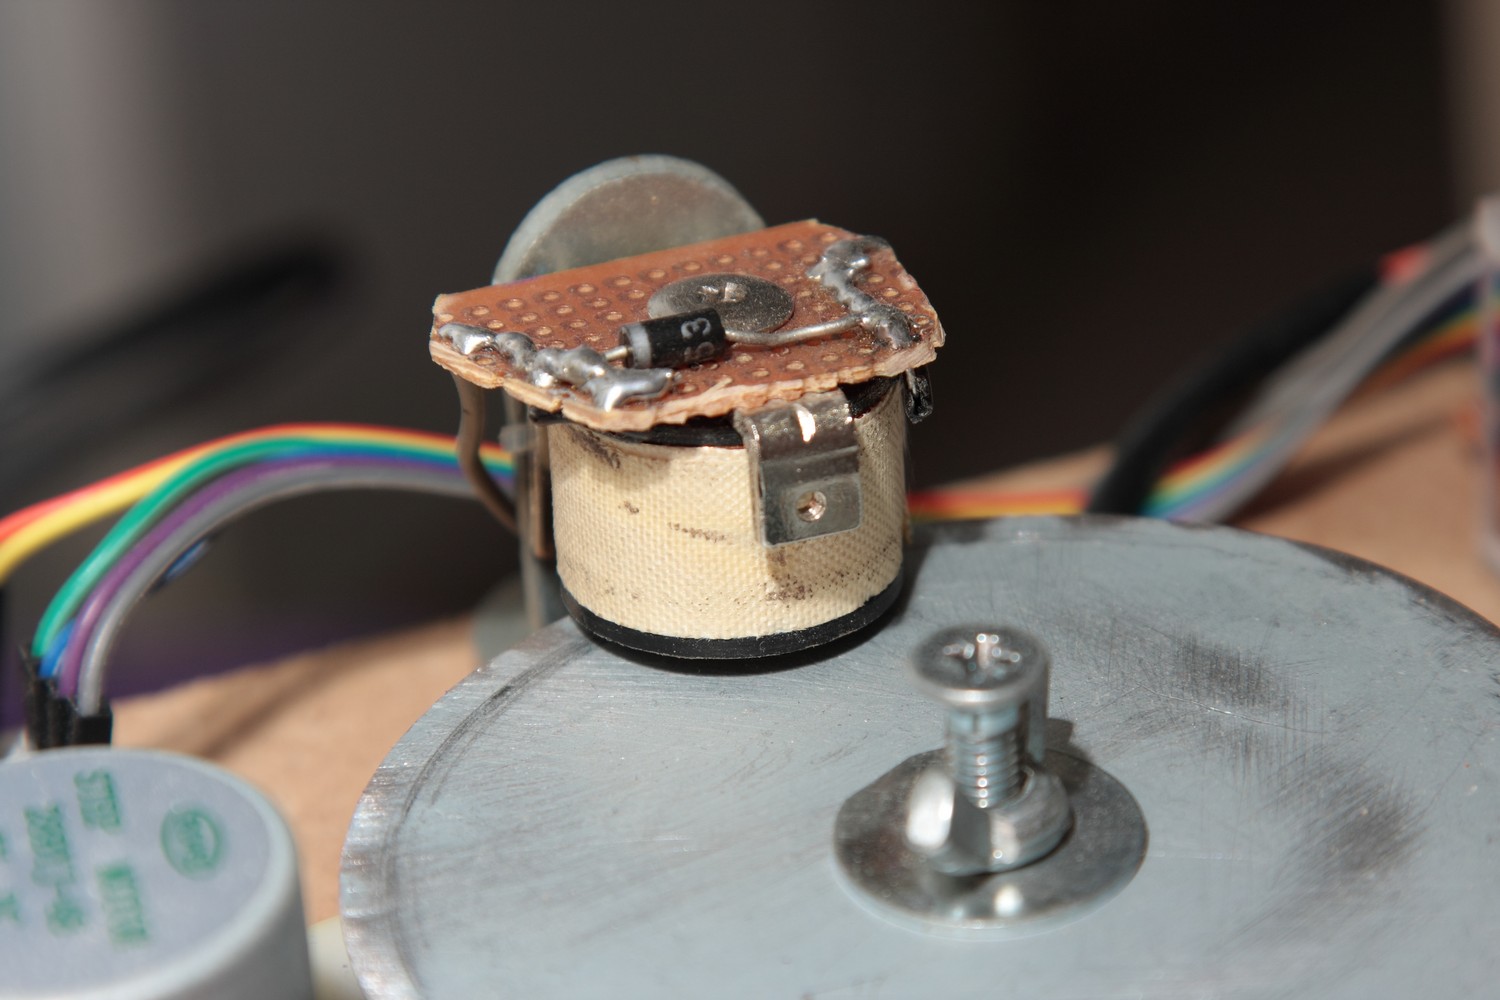
L'électroaimant ( récupéré dans un relais ) permet un arrêt stable de la rotation grâce au disque en métal relativement souple fixé sur l'axe.
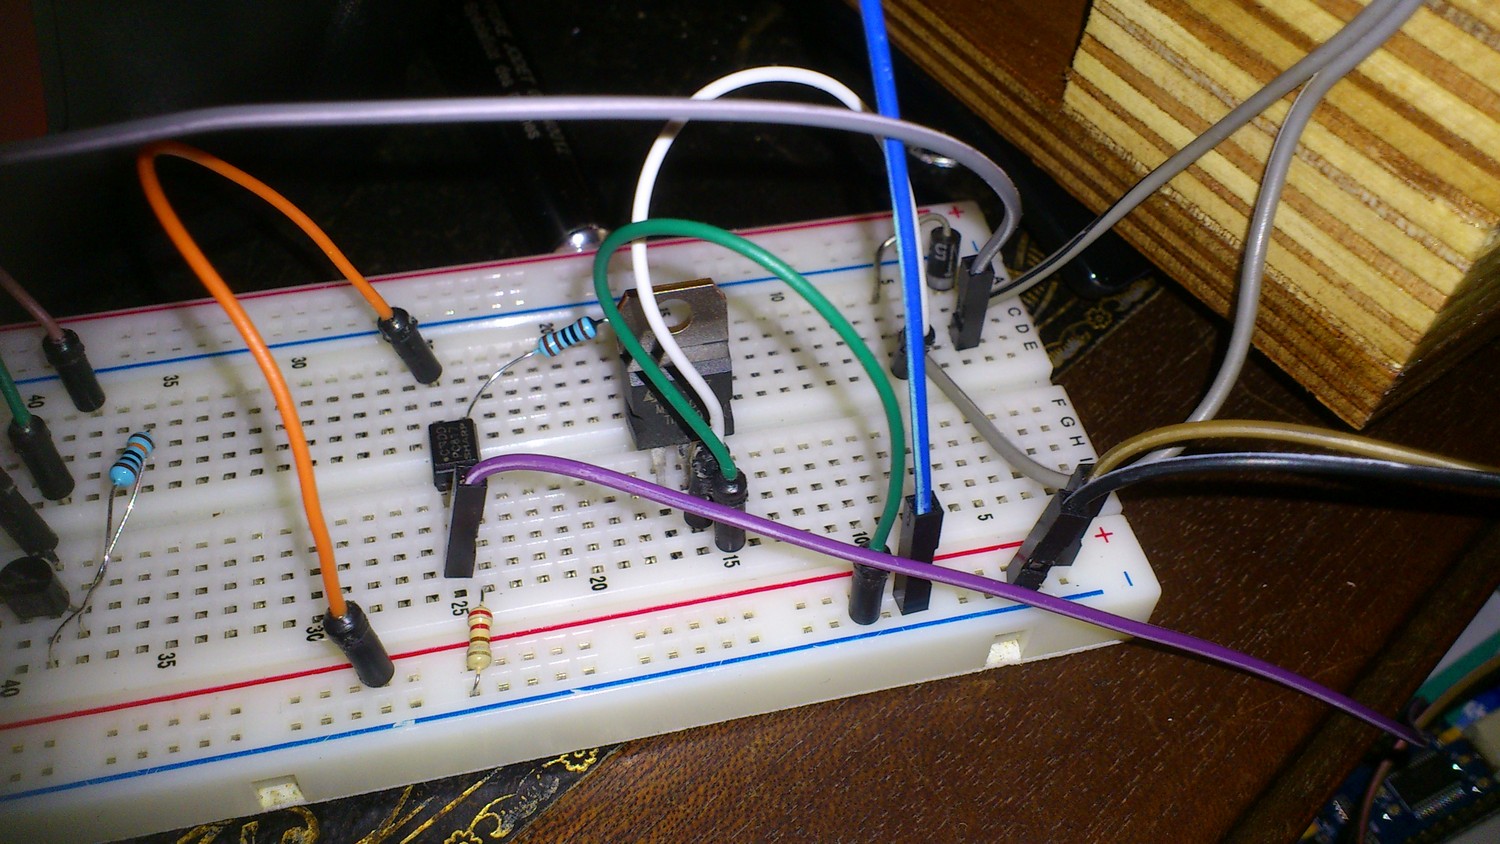
Surtout ne pas oublier la diode qui protège le circuit du courant inverse très important dans une bobine et qui peut endommager le circuit lors de la déconnection de l'électroaimant.
Surtout ne pas oublier la diode qui protège le circuit du courant inverse très important dans une bobine et qui peut endommager le circuit lors de la déconnection de l'électroaimant.
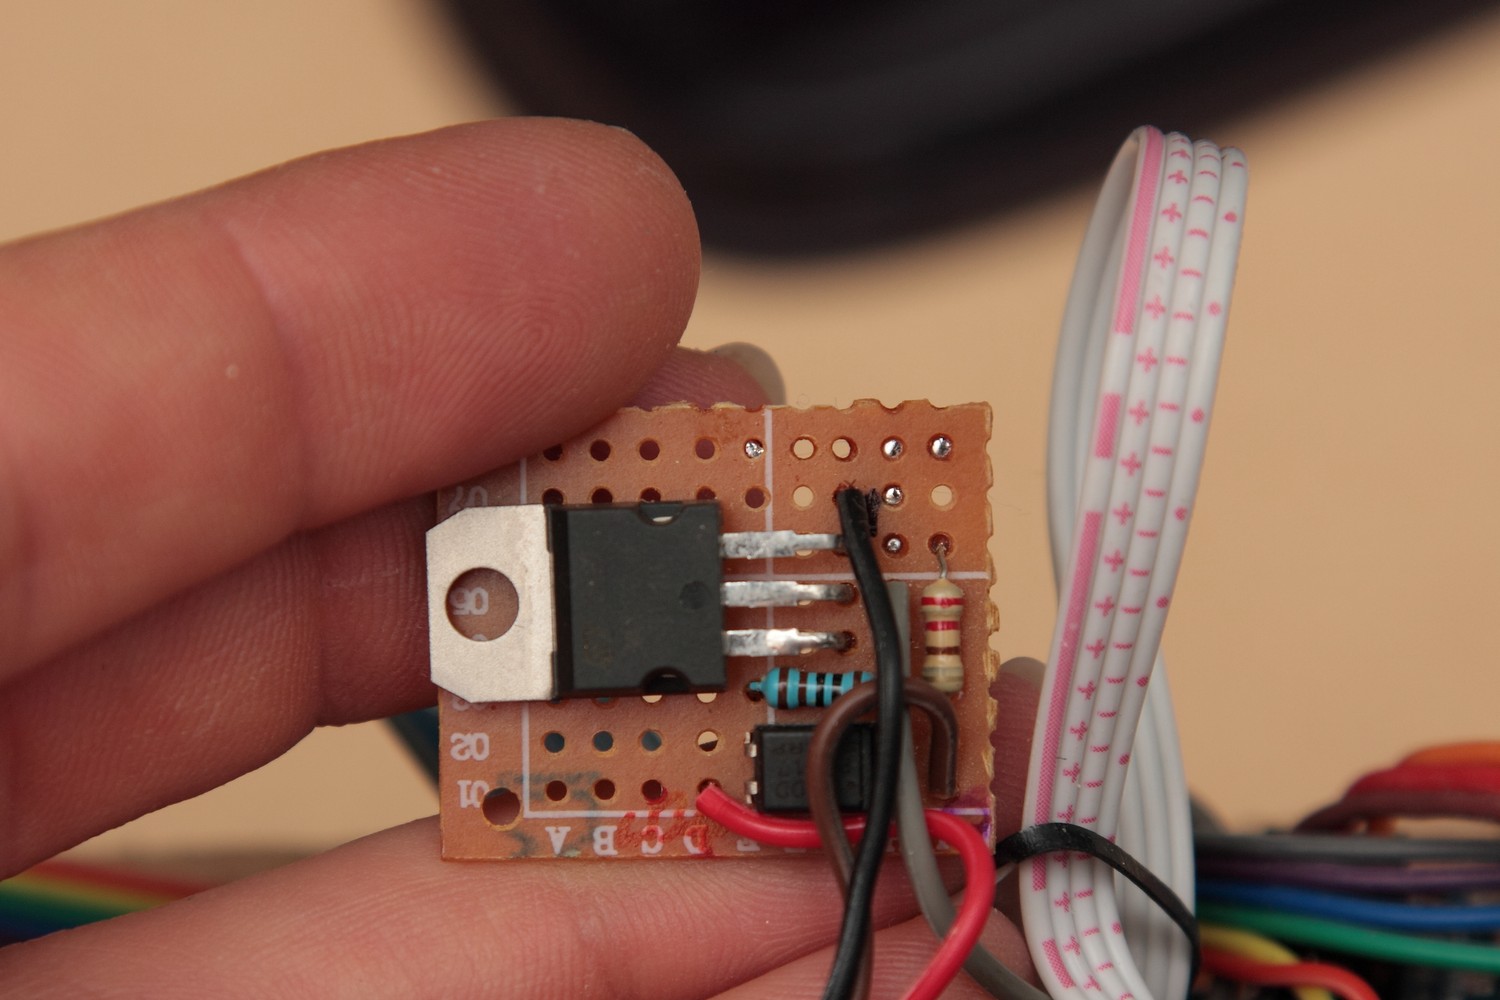
Il est alimenté par un circuit de puissance qui se compose d'un photo interrupteur (pour isoler la partie arduino de la partie électroaimant ) et d'un Transistor NPN TIP120 (60v 5a 65w to220) (0.6€) qui permet d'actionner électroaimant sans se soucier de la puissance du circuit secondaire.
Le circuit de test pour voir si celà marchait
LA PARTIE ELECTRONIQUE PRINCIPALE
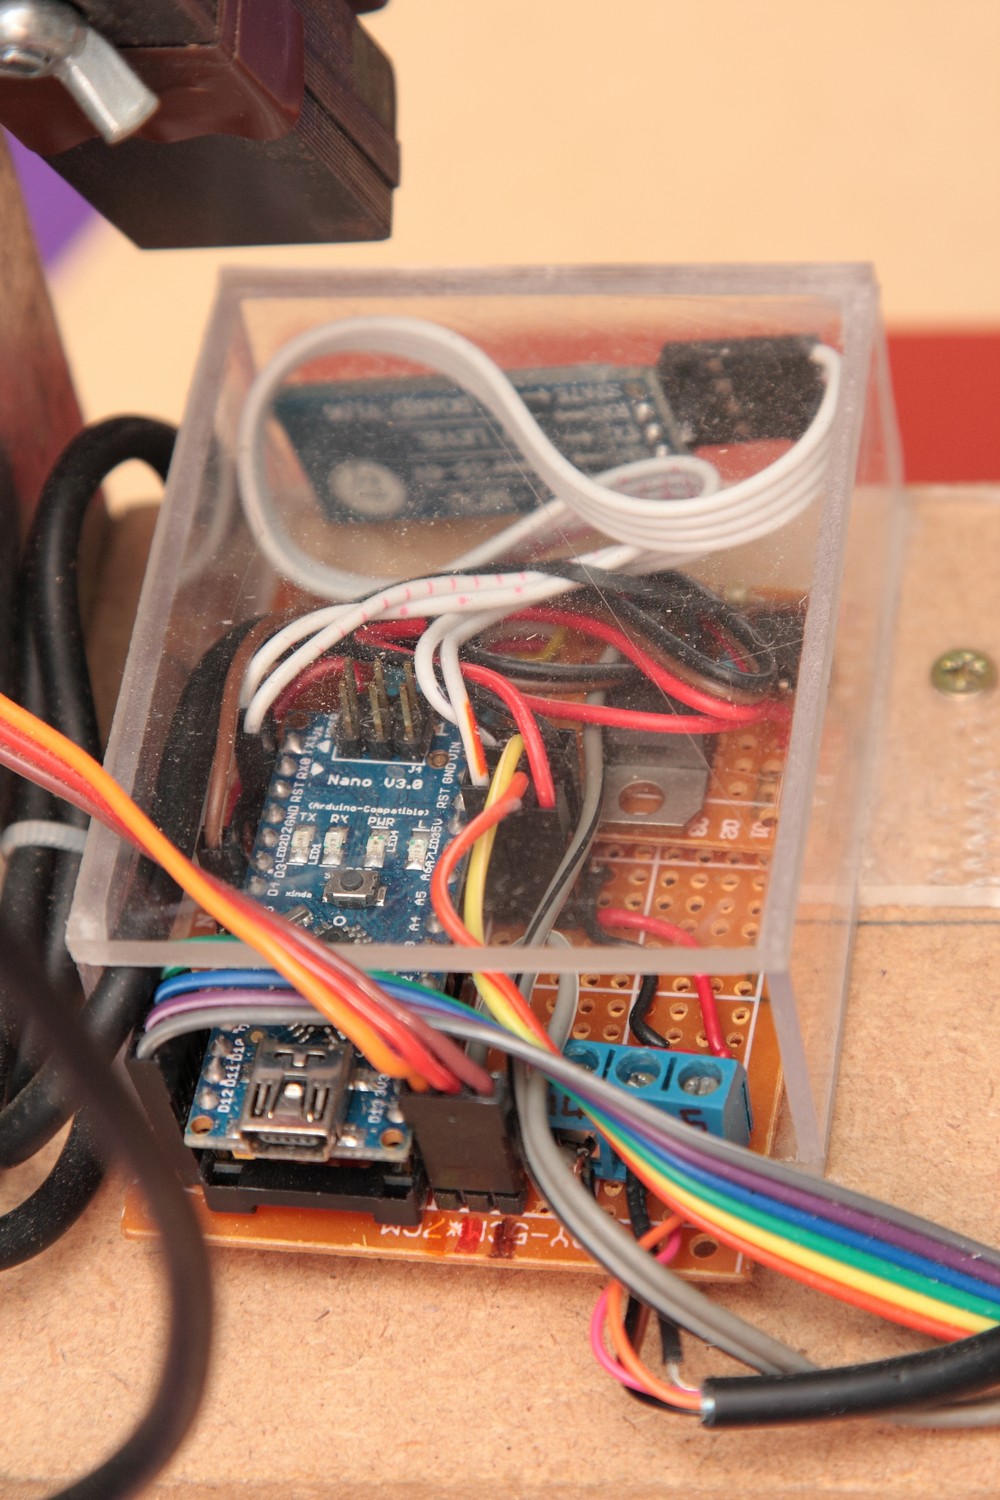
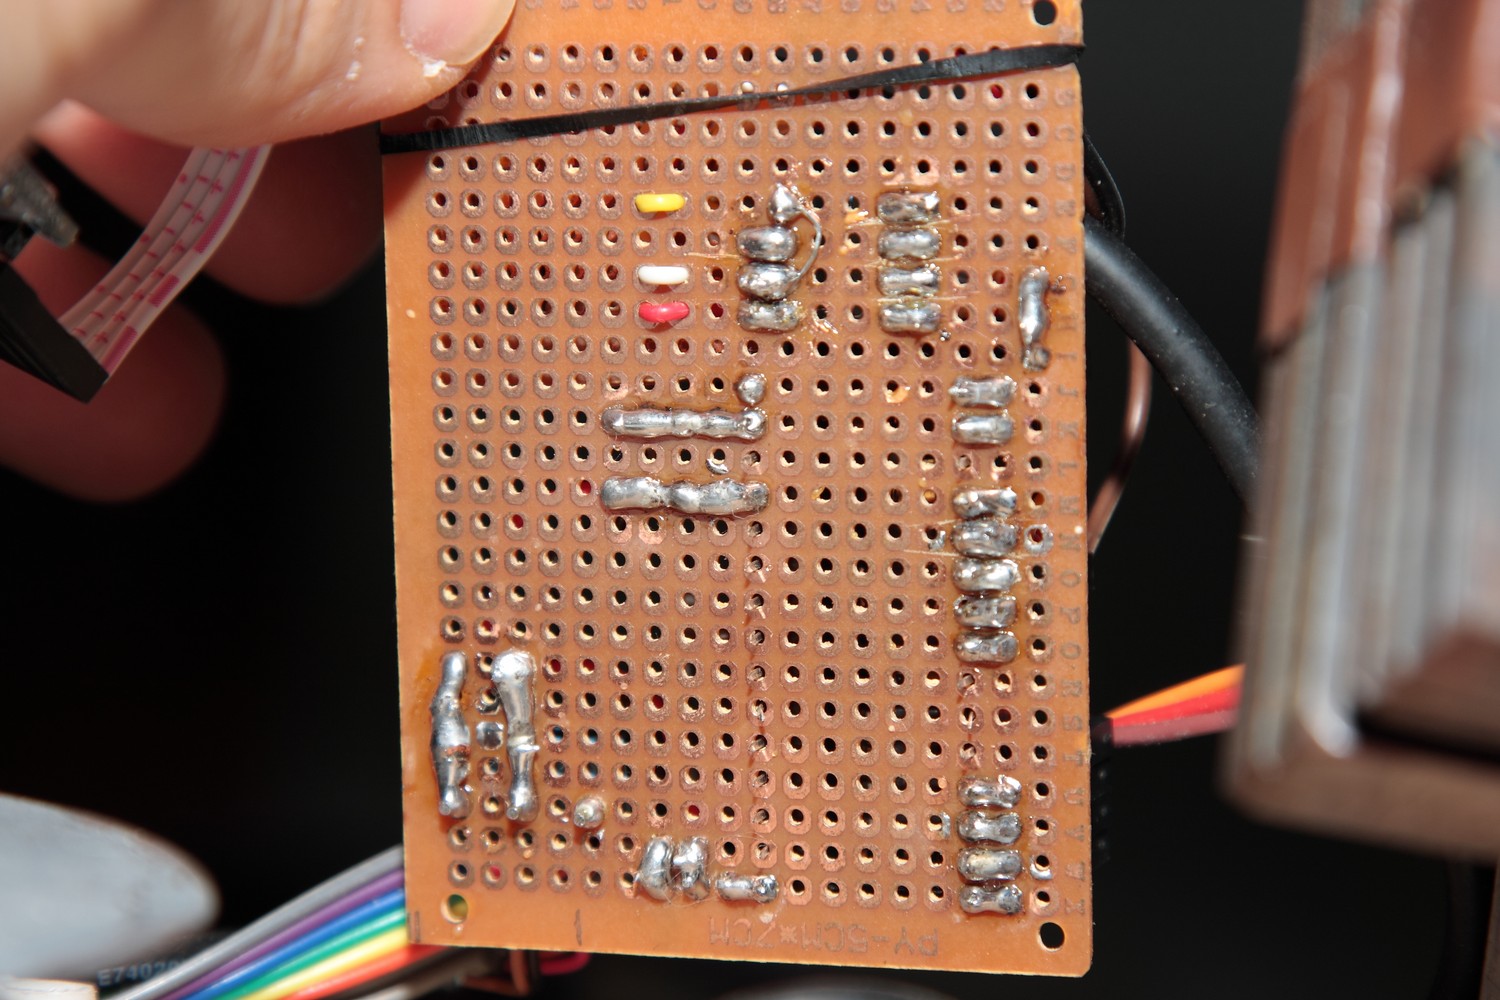
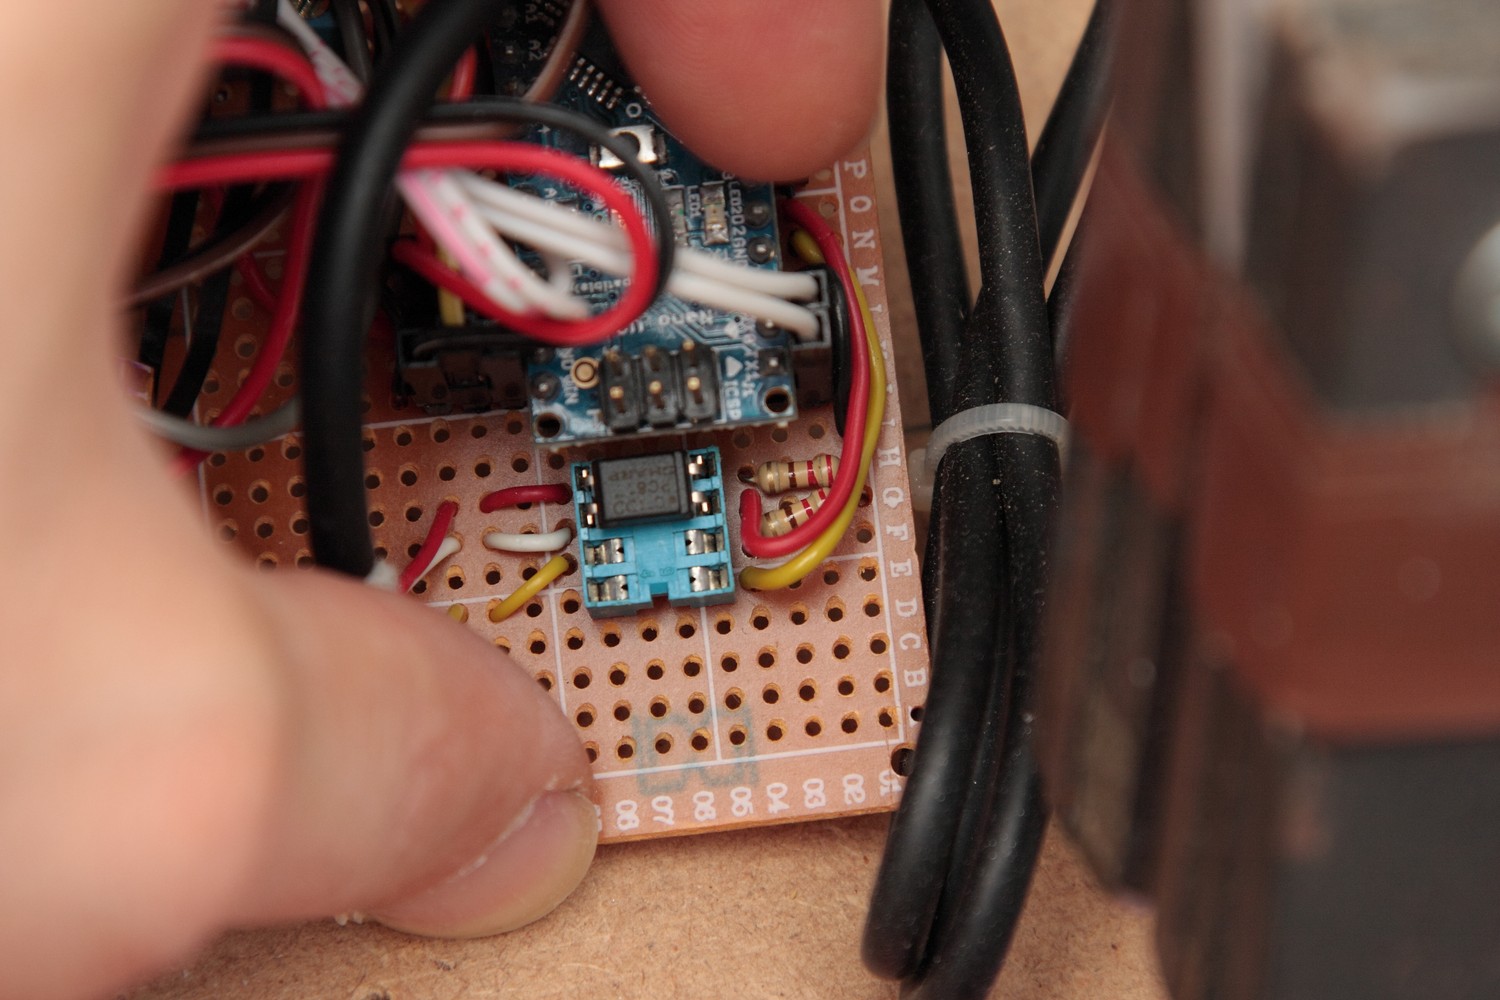
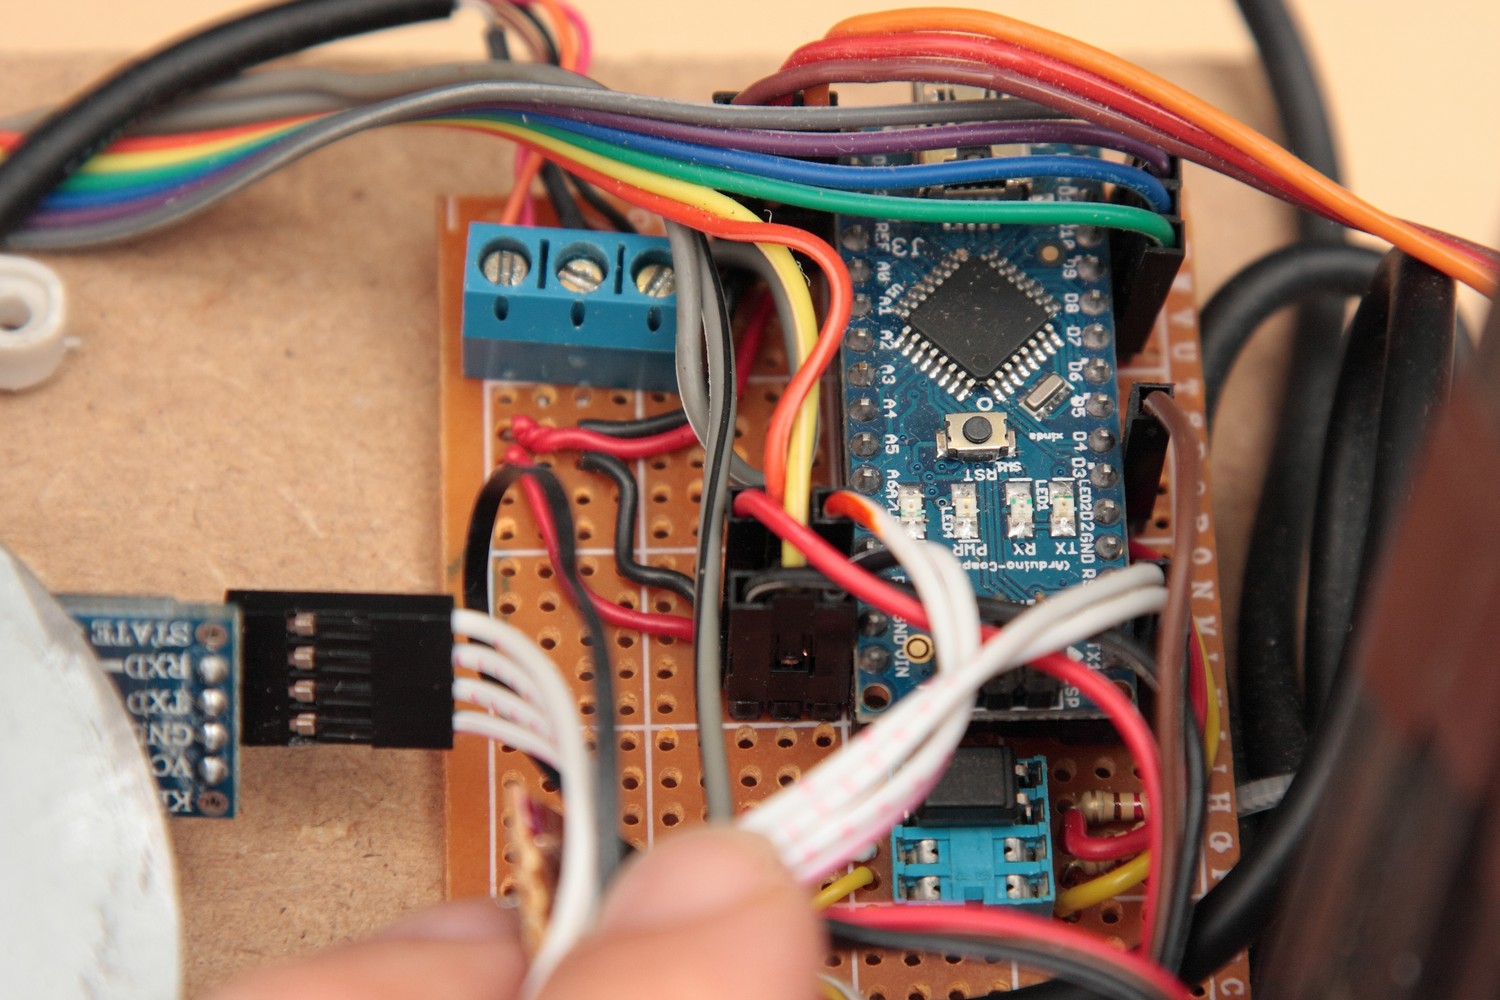
Elle est composée de plusieurs système :
- L'arduino Nano v3.0 qui permet le controle global
- Le module bluetooth pour le controle par tablette ou téléphone
- Le système de trigger pour déclencher l'appareil photo
- Le circuit de puissance controlant l'electroaimant
- L'arduino Nano v3.0 qui permet le controle global
- Le module bluetooth pour le controle par tablette ou téléphone
- Le système de trigger pour déclencher l'appareil photo
- Le circuit de puissance controlant l'electroaimant
Le circuit de trigger de l'appareil photo est également basé sur un photo interrupteur.
J'ai laissé un espace libre pour un 2eme qui pourrait éventuellement déclencher autre chose comme la stabilisation intégée à l'objectif qui n'est pas du tout gérée pour le moment.
J'ai laissé un espace libre pour un 2eme qui pourrait éventuellement déclencher autre chose comme la stabilisation intégée à l'objectif qui n'est pas du tout gérée pour le moment.
Quelques fils ^^.
- Le multicolor pilote le driver du moteur d'axe entre la base et la partie rotative
- Le marron-rouge-orange pilote le servo moteur que l'on va voir après
- Les blancs pour le bluetooth
- Le marron pour l'électroaimant
- Le multicolor pilote le driver du moteur d'axe entre la base et la partie rotative
- Le marron-rouge-orange pilote le servo moteur que l'on va voir après
- Les blancs pour le bluetooth
- Le marron pour l'électroaimant
LA PARTIE ROTATIF SUPERIEURE
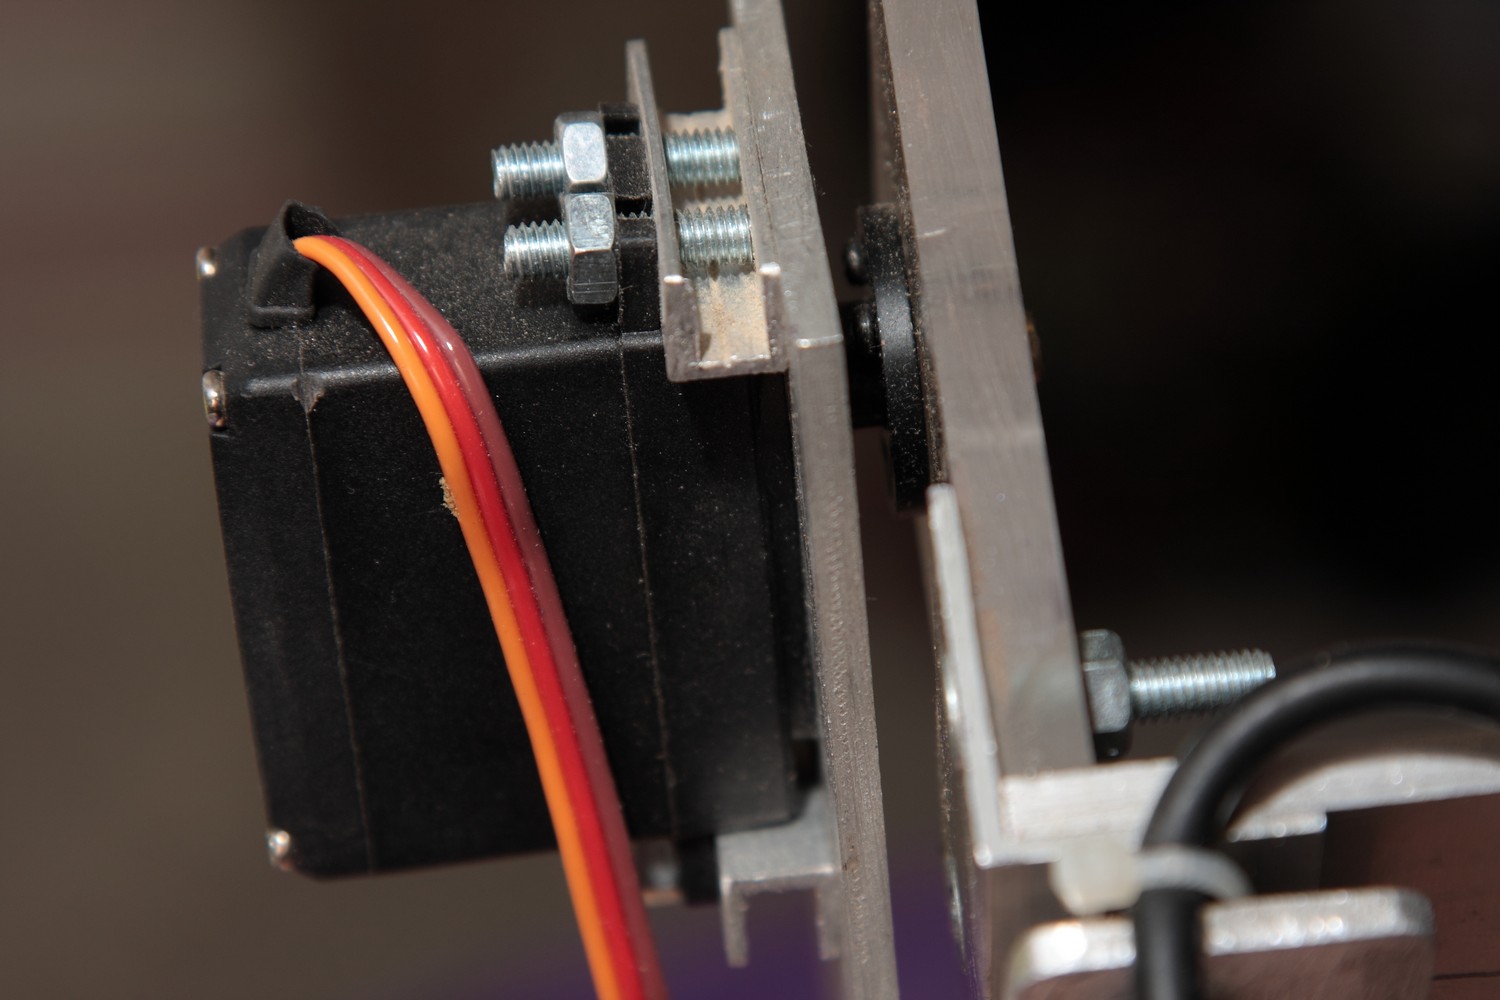
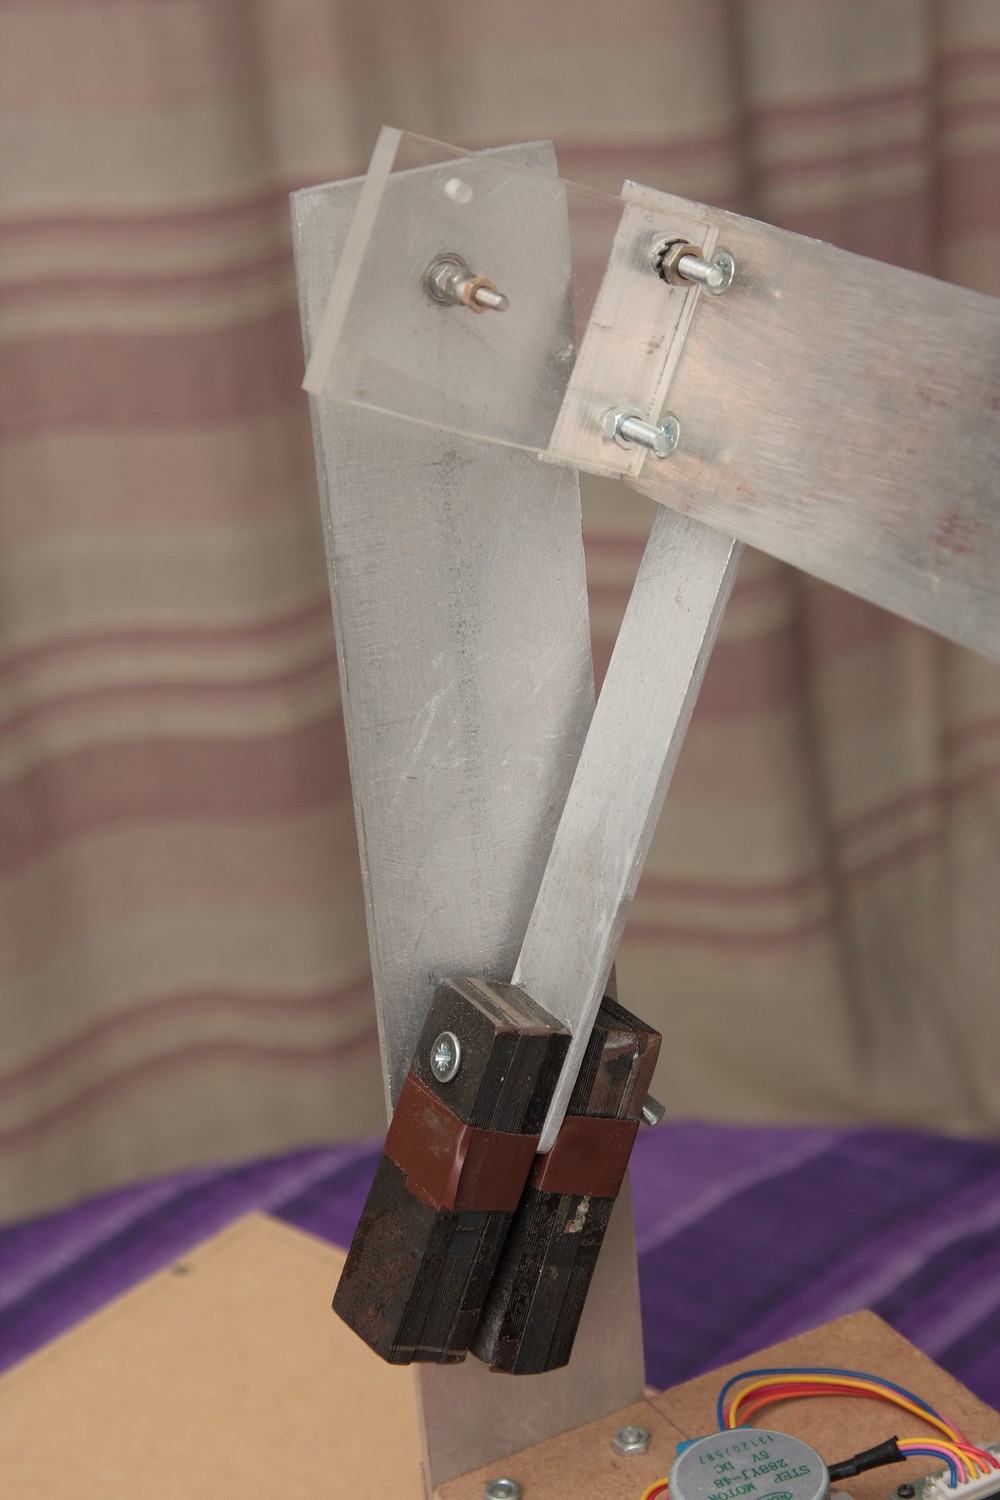
Le servo moteur 0-180° fait simplement tourner la partie supérieure dans un axe orthogonal à l'axe inférieur.
Malgré sa puissance j'ai décidé d'utiliser des contrepoids pour alléger son effort ( découpé dans un gros transformateur )
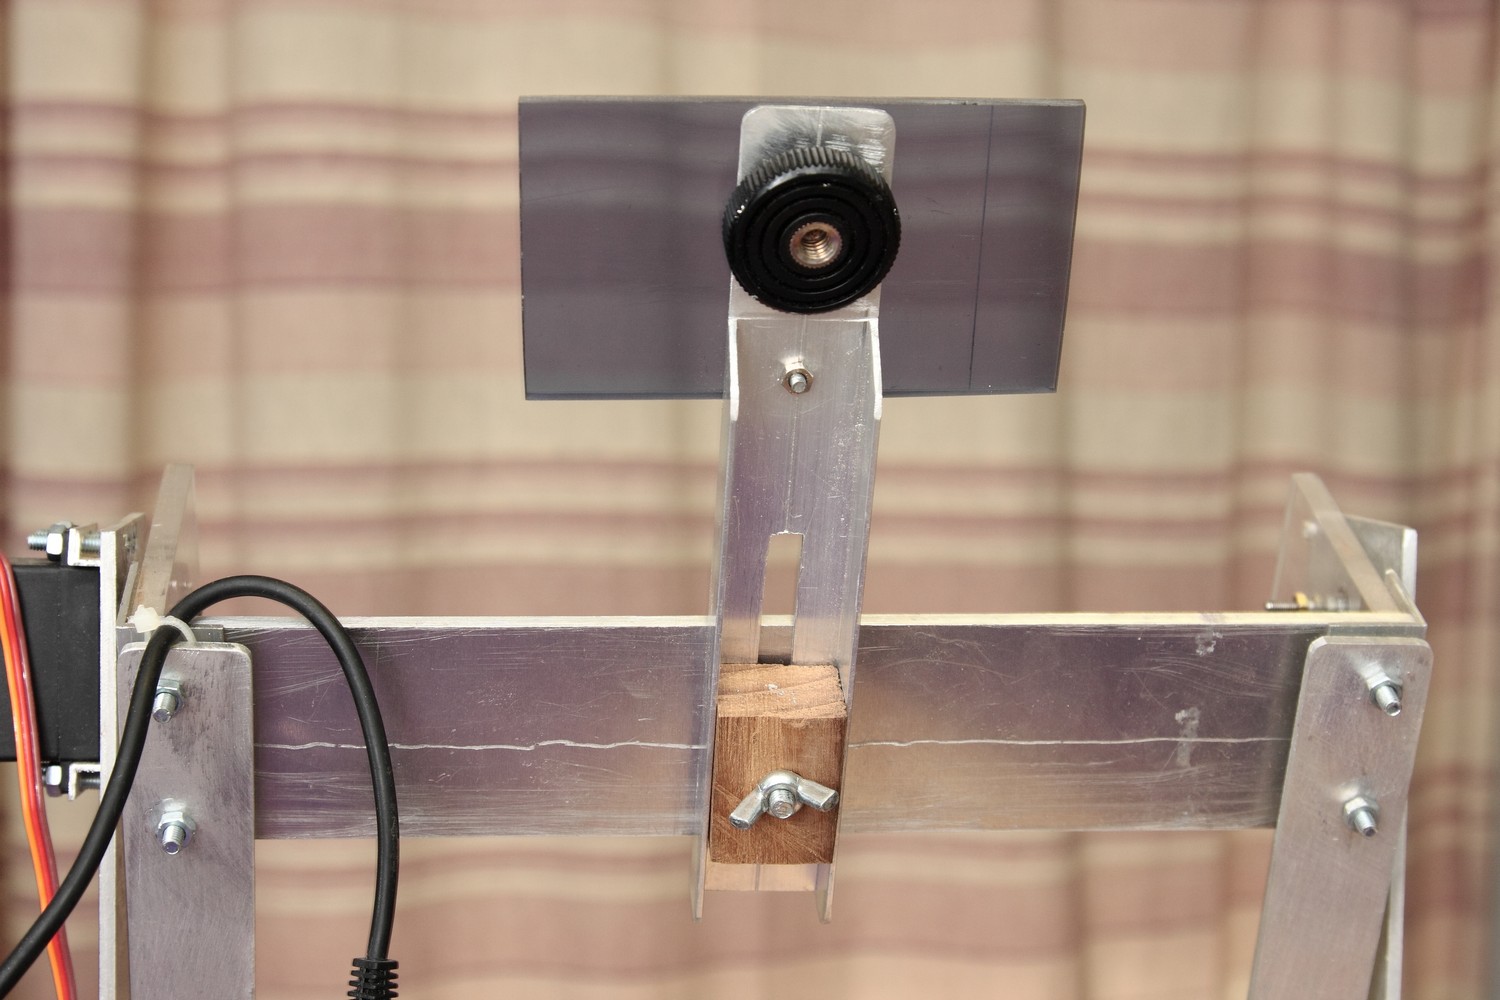
Et voila la base de fixation de l'appareil photo fixé de manière à ce que le point focal de l'obectif coincide avec les 2 axes de rotation pour reduire de manière significative la déformation entre 2 images successives et permettre un montage plus simple.
PROGRAMMATION ET INTERFACE
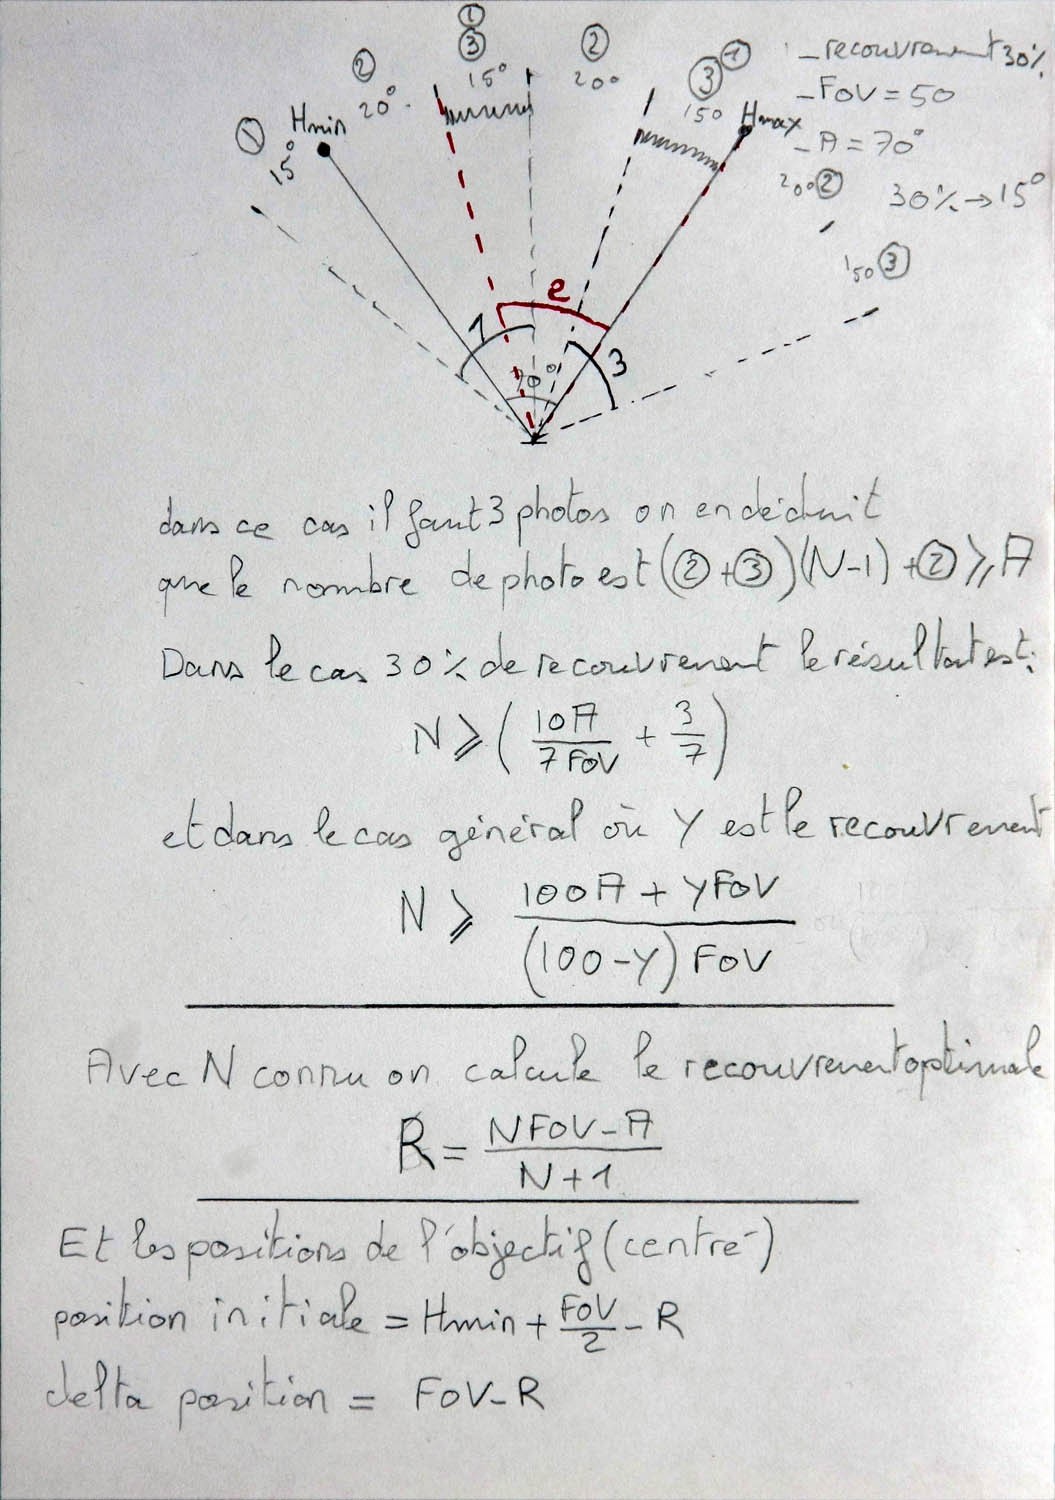
A COMMENTER
A COMMENTER
EXEMPLE DE RESULTAT
ESSAIS
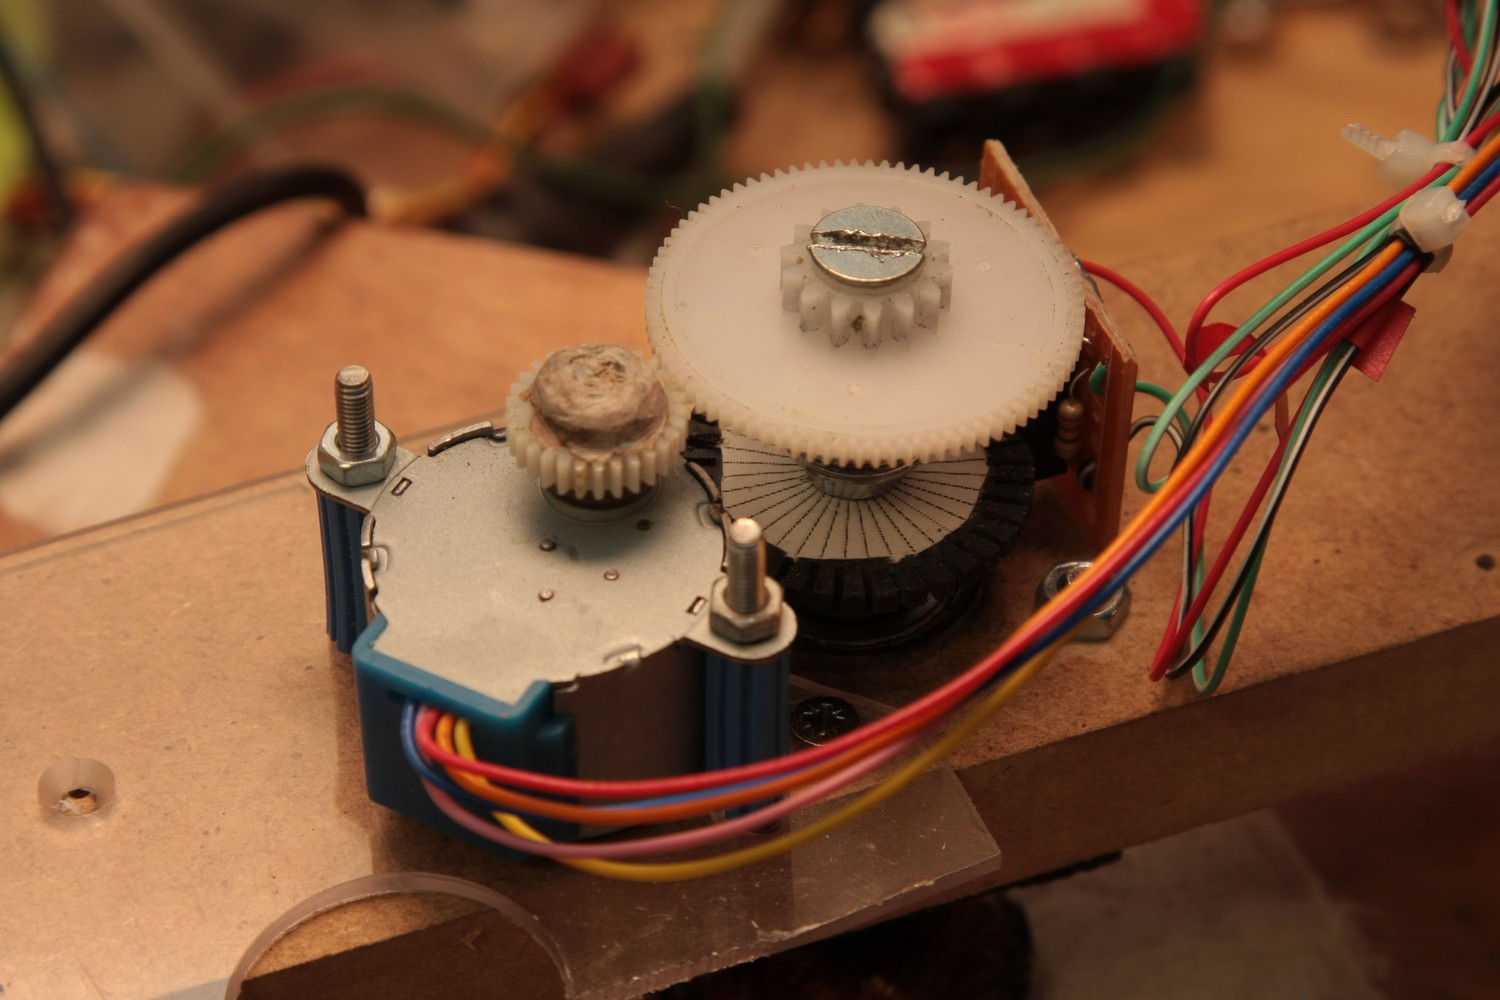
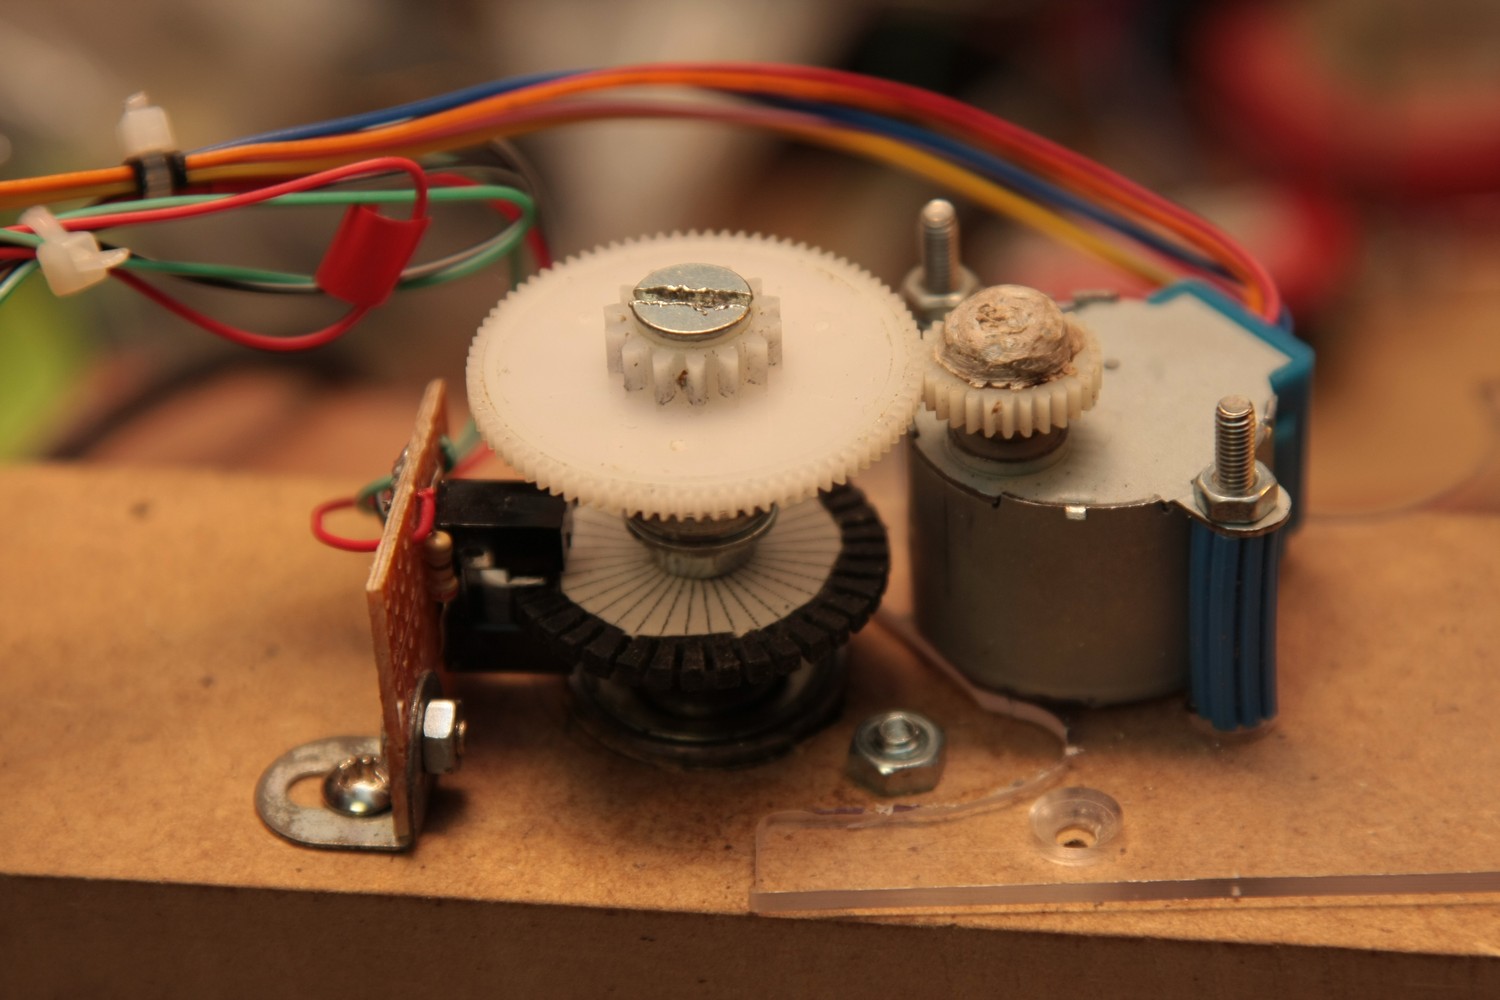
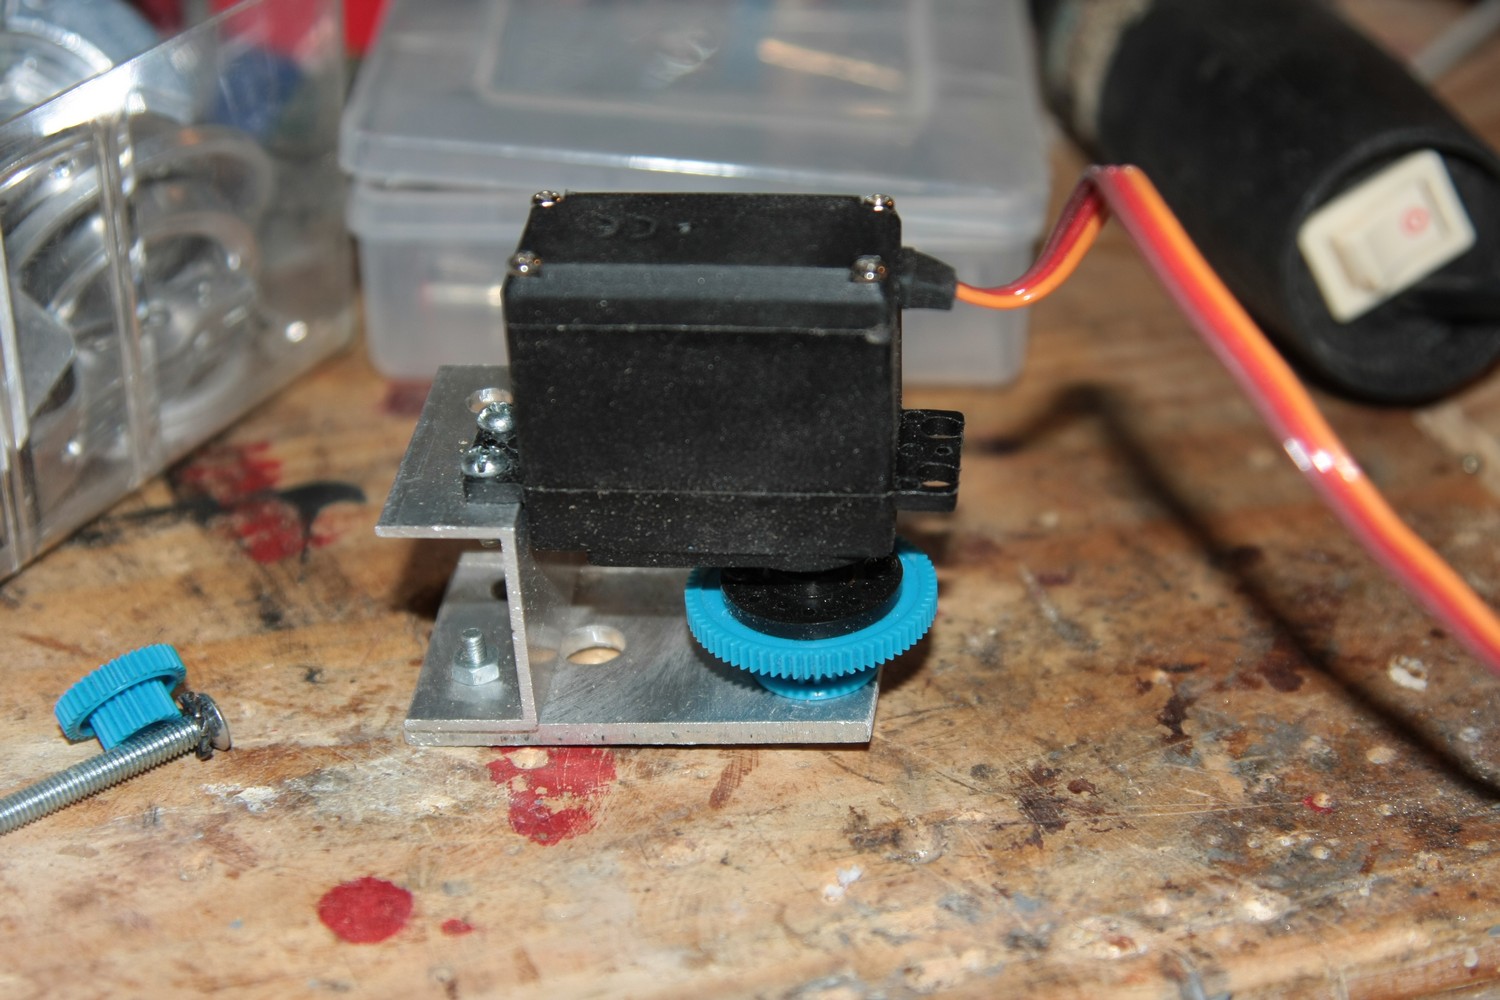
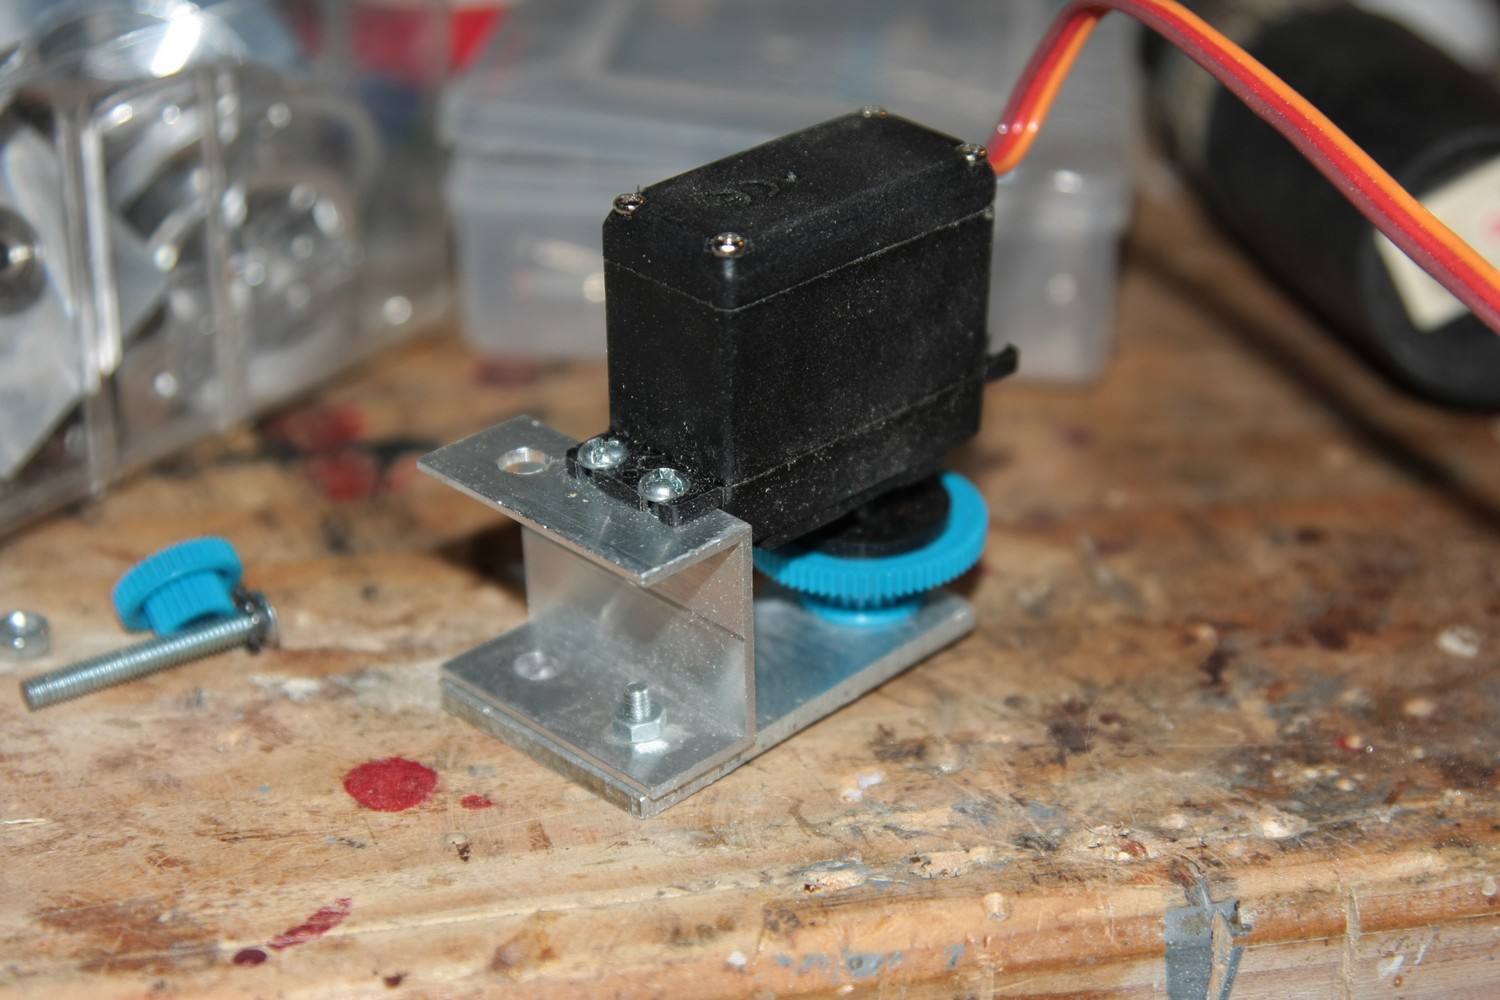
Divers essais de motorisation de l'axe principal (roue crantée avec detecteur optique / servo moteur )